

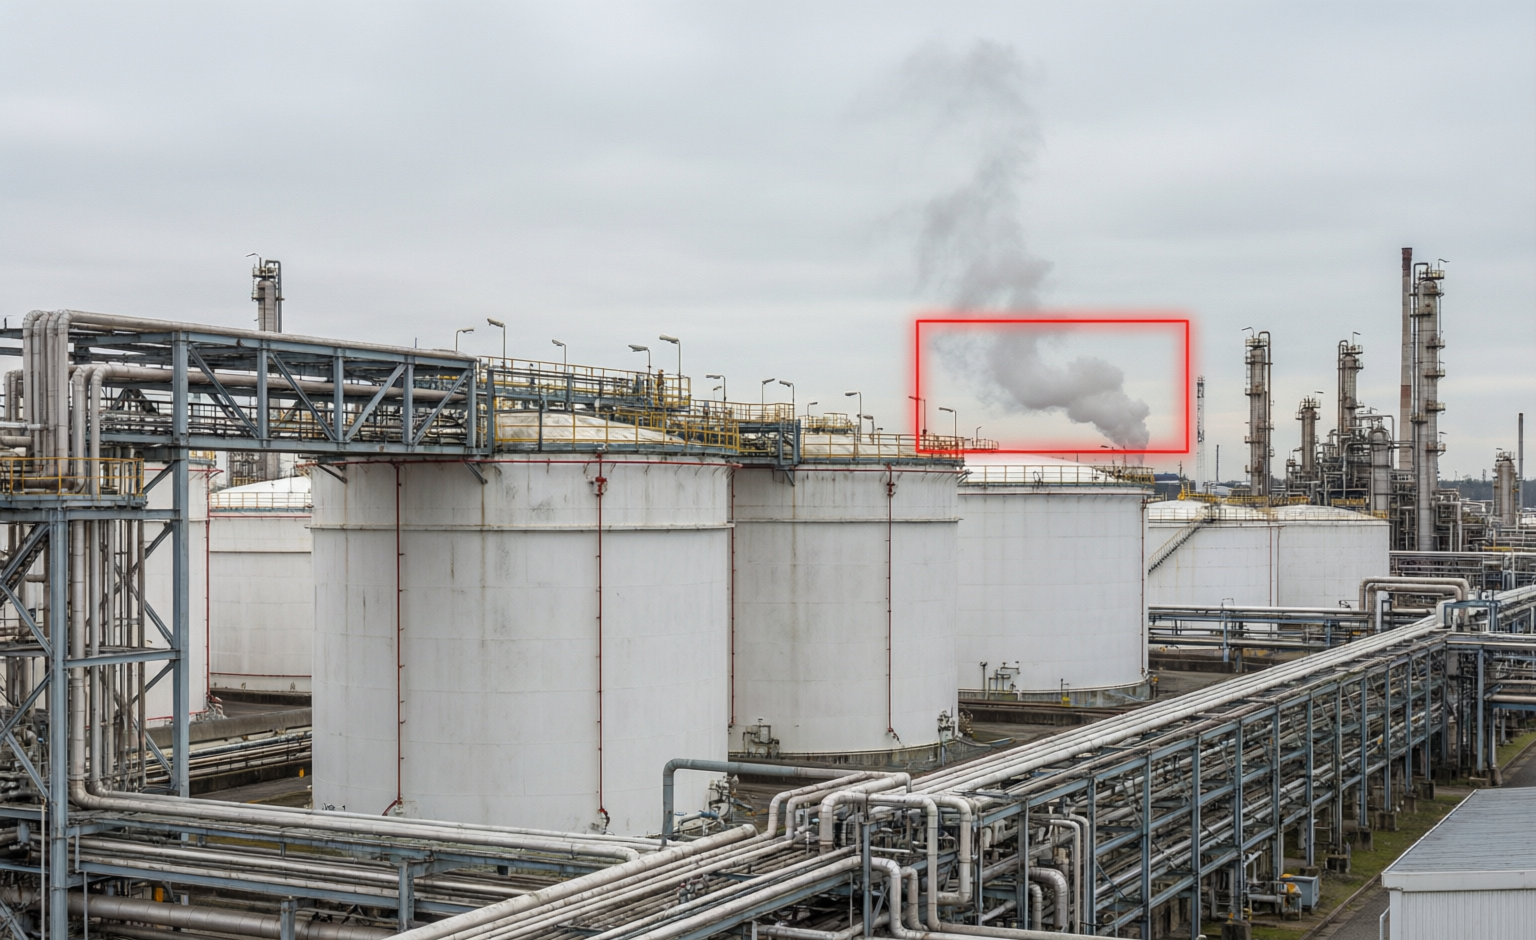
 烟感报警器装了上百个,真起火的时候能指望几个?这是不少化工厂安全负责人心里打过的问号。传统烟雾探测器依赖烟雾进入探头才能触发,在开阔车间、管廊和储罐区,烟雾被风吹散、被空间稀释,往往等它响起来的时候,火情已经错过了最佳处置窗口。而在摄像头已经遍布厂区的今天,用视觉算法“看”烟火,正在成为越来越多化工企业的选择。但真正落地时,两个问题最让人头疼:误报太多,值班人员不当回事;响应太慢,报警形同虚设。这篇文章结合化工厂区的实际部署经验,把这两个问题讲透。
误报怎么解:落地成败的第一道坎
化工场景的误报源相当复杂:蒸汽排放、检修扬尘、电焊火花、车辆尾气,甚至夕阳直射镜头,都可能被粗放的算法误判为烟火。而误报率下不去,值班人员就会对告警“脱敏”,最后干脆关掉——这是很多算法项目被搁置的根本原因。要在源头把误报压住,成熟方案通常做三层设计:第一层是时序复核,单帧疑似烟火的判定不立即报警,连续多帧(通常3~5帧)确认后才触发,瞬时的光影干扰在这一层就被过滤掉;第二层是多特征融合,烟与火在形态、纹理、扩散趋势上各具特征,把两路判定结果联合分析,能够显著压低单通道误报;第三层是场景化调优,储罐区、装卸区、管廊的背景纹理完全不同,需要分别设定检测区域与阈值,而不是全厂一套参数用到底。
响应速度怎么提:从分钟级到秒级
视觉烟火识别相比传统烟感,最大的价值就在响应速度。烟感要等烟雾浓度积累到阈值才触发,而视觉算法可以在烟火刚起的早期阶段——甚至阴燃阶段就捕捉到异常,这个阶段往往比明火早几分钟甚至更久,是真正意义上的黄金处置窗口。要把“识别到报警”的链路压进10秒以内,边缘计算部署是关键:算法直接运行在摄像头侧的边缘算力设备上,就地识别、就地告警,识别到烟火立即推送到消防控制室大屏和值班人员手机,不依赖视频回传的网络稳定性。对化工企业来说还有一个现实优势:每一次报警都留有带时间戳的画面证据,事后复盘、责任界定和预案演练都有了材料。
部署时的几个实操要点
点位选择直接决定效果上限。重点区域优先覆盖储罐区、装卸区、管廊和危化品仓库——这些位置一旦起火,处置窗口最短、后果最重。设备选型上,双光谱热成像摄像头适合夜间和大空间场景:可见光通道受限时,热成像通道仍能捕捉温度异常,两个通道互为补充,昼夜与恶劣天气下的稳定性都更有保障。摄像机安装高度与俯仰角,建议由算法方参与确定,避免逆光、遮挡和过远的检测距离影响识别精度。
另外建议在系统中保留误报反馈入口:值班人员标记的每一条误报,都应回流成为优化样本,让算法持续贴合本厂区的实际情况。这也是检验一个算法方案是否靠谱的标准——没有持续迭代机制的产品,效果会随着季节、工艺和场景变化逐渐衰减。日常维护上,把镜头积灰、视角偏移纳入设备点检即可,成本很低,却能避免大部分“突然不准了”的问题。
北京富维图像技术有限公司在工业视觉领域深耕多年,烟火识别算法方案已在多个化工园区稳定运行,支持与现有监控系统对接,不需要大规模更换硬件,从现场测试到上线通常两周左右完成。
如果您的厂区正在评估烟火识别方案的落地效果,欢迎联系我们获取场景化测试与部署建议。北京富维图像技术有限公司官网:https://www.fuweivision.com
 京公网安备 11010602007344号


